为什么市面上很少见到激光液位计?
纸面上它几乎是最优解:波束窄、能量集中、精度高。但真正落地,要同时压住五件事——窗口、水面、防水、干扰、清水。
激光测液位的原理不复杂:发一束光,测往返时间,乘以光速除以二。纸面上它几乎是最优解——波束窄、能量集中、精度高。
但市面上就是很少见。原因是五件事必须同时压住:
- 光学窗口容易受污染,同时,传播路径上的粉尘,水蒸气干扰,对激光影响也更大(这点最好的应该是超声)
- 光与水面的相互作用既有反射,又有透射,更加复杂。
- 防水与透光天然矛盾
- 传播路径上全是固体干扰物
- 清水水面几乎不返回信号
前四件是工程问题,第五件是物理问题。任何一关没过,产品就落不了地。
我们做了一年:前四关走通了,第五关还在攻。
一、先把问题问对:光学本来应该赢
如果只看参数,激光在液位测量上应该碾压其他技术:
| 优势 | 具体表现 |
|---|---|
| 波束可以极窄 | 1.5° 全角,4 米处光斑 10.5 cm;超声波常见 8°~15°,同距离光斑 56~105 cm |
| 能量高度集中 | 同样的回波强度,发射功率可以低一个量级——对电池供电是决定性优势 |
| 精度极高 | ±5 mm,而且不受温度影响;超声波靠声速,声速本身随温度漂 |
优势一:波束窄,就能"只测你想测的那一点"
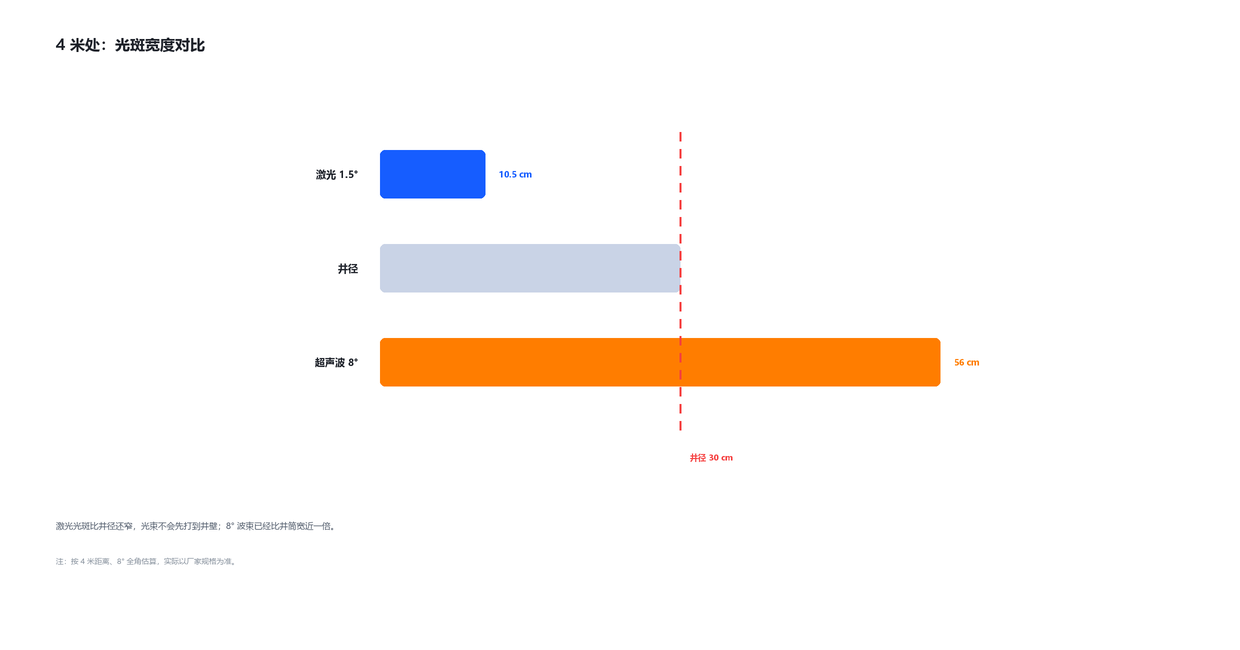
窄井里最怕的不是测不准,是光束先打到井壁。1.5° 的光束在 4 米处只有 10.5 cm 宽,能穿过爬梯和管线之间的缝隙;换成 8° 的超声,同一距离光斑 56 cm,比井径还宽——回波里混满井壁反射。
这不是"精度差一点"的问题,是能不能测的问题。
优势二:能量集中,所以省电
波束窄,意味着接收端只需要"看"很小一个立体角,背景光噪声少,同样的信噪比可以用更低的发射功率做到。
对电池供电的节点,这是决定性差异:
- 我们的模组待机实测 4~5 µA,60 秒采集周期平均约 40 µA
- 超声波需要驱动换能器起振,单次测量的瞬时电流在几十毫安量级
- 毫米波雷达的收发链路功耗更高,通常不适合长期电池供电
优势三:精度高,而且不靠"猜环境"
激光的"尺子"是光速和晶振——晶振的稳定性是 ppm 级,温度漂移可以忽略。
超声波的"尺子"是声速,而声速随温度变化约 0.6 m/s·℃。20 ℃ 的温差,声速变化超过 3%。所以超声波液位计必须配温度传感器做补偿,补偿不准就是系统性误差。
雷达精度也高,但它避不开"波束宽"这个问题。
一句话:在"测距离"这件事上,光学是原理最优的那一类。
而且光学在别的领域早就普及了
- 手持激光测距仪:成熟三十年
- 扫地机器人的 LDS 雷达:年出货千万级
- 手机 ToF(人脸解锁、对焦):年出货上亿
- AGV、无人机定高、工业测距:随处可见
产业链成熟、器件便宜、算法开源——技术本身一点都不稀奇。
二、那为什么液位领域几乎见不到?
因为被测目标变了。
测墙面、测纸箱、测地面——目标是漫反射的固体。光打上去会向各个方向散射,探头随便朝哪都能收到一部分。
测液位——目标是水面。而水面有三个特殊性:
| 特殊性 | 后果 |
|---|---|
| 它是镜面(尤其清水) | 光按入射角反射走,回探头的那点能量极弱 |
| 它在动 | 波纹让反射方向随机偏,回波忽强忽弱 |
| 它常在"不好装"的地方 | 井下、罐内、户外——湿度、粉尘、蒸汽、空间受限 |
再加上一条工程约束:液位计必须防水,而光学必须开窗。
于是五个具体问题浮现出来。下面逐个说。
三、难点一:光学窗口最容易脏,也最容易被误解
现象:粉尘、水汽、凝结水在窗口上沉积,信号衰减,读数变差甚至丢失。
为什么会这样:激光必须穿过一层玻璃或蓝宝石才能出去。这层窗口暴露在环境里,就是个集尘板。井下湿度接近饱和,一旦温度低于露点,窗口立刻起雾。
常见的误解:有人以为这是"光学方案的通病,所以不能用"。
其实要分浓度看:
| 环境 | 判断 |
|---|---|
| 市政窨井、湿井、水池 | 有潮气但不结连续水膜,可用 |
| 工业粉尘(料仓、破碎车间) | 需加遮挡结构或吹扫 |
| 持续强蒸汽(蒸煮、高温工艺) | 不占优,建议选雷达 |
这不是我们一家的判断。ABB 的 LLT100 这类激光物位计在工业现场已经用了很多年,本身就说明光学方案在常规工况下成立。
我们怎么处理:
- 结构上做遮挡台阶,避免含尘气流直接吹到窗口
- 安装时让窗口略微内缩,减少直冲
- 算法上做信号质量判断,回波衰减时输出诊断值,而不是硬给一个读数
关键认知:解决窗口污染,靠结构比靠材料有效。换再好的玻璃,也不如让脏东西停不上去。
四、难点二:大家以为激光怕水,其实怕的是"静止的水"
物理原因:
平静水面接近镜面。激光垂直打上去,反射光基本原路返回,但由于激光波束角极小,安装稍微有倾斜,就会导致回光收不到;但只要水面有 1°~2° 的倾斜,反射光就偏出探头视场,回波瞬间掉几个数量级。
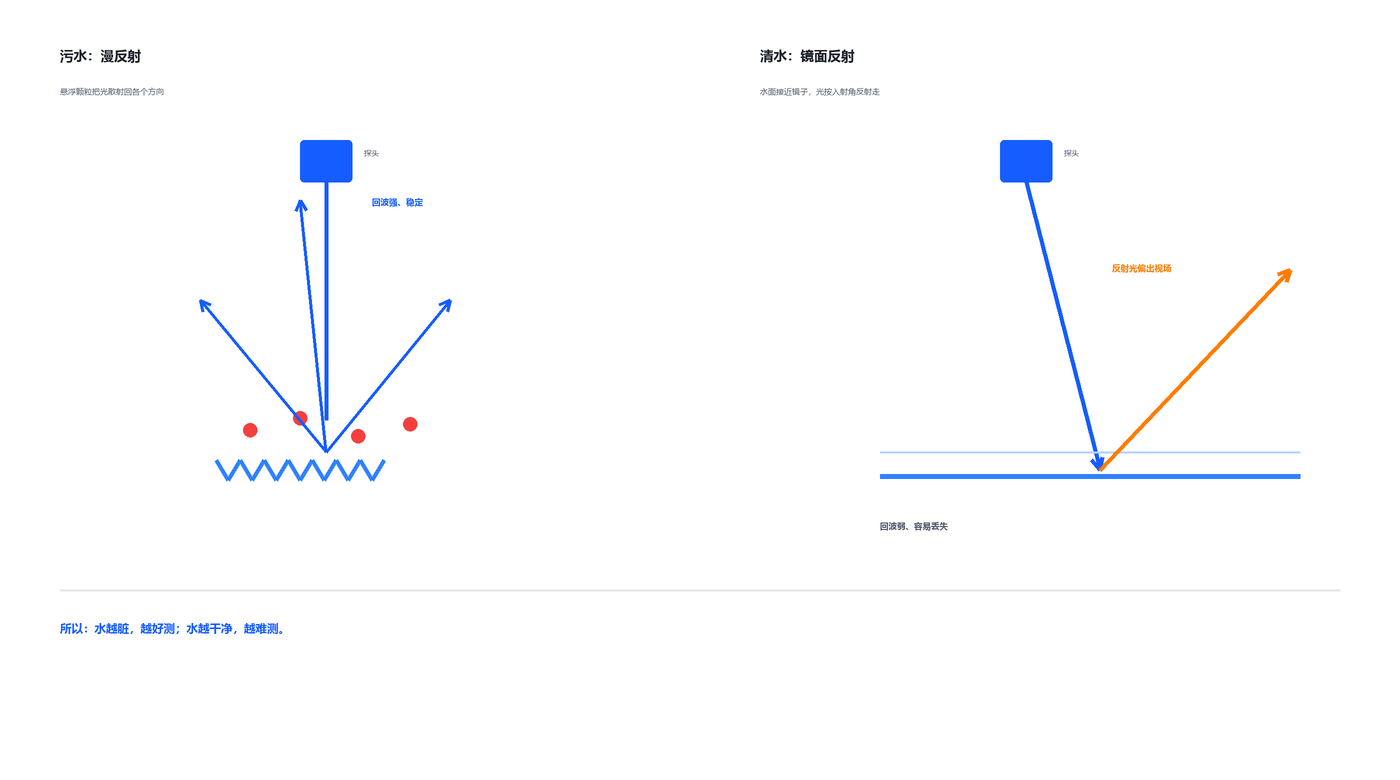
所以激光液位计的真实难点不是"水",是水面的角度随机变化。
这也解释了一个反直觉的现象:
水越脏,越好测;水越干净,越难测。
污水里有悬浮颗粒,是漫反射体,把光散射回各个方向,探头总能收到一部分。清水是镜面,光一来一回就跑了。
一年前我们卡在这里。
现在的实测结果(这是我们敢写这篇文章的底气):
2026 年 9 月,某市政泵站。我们的激光液位计与一台进口超声波液位计,在同一时间轴上连续运行 6.6 天。
两台设备读数逐点相减,差值波动 ≤ 8 mm。
泵启停造成 20~30 cm 的陡升陡降,两条曲线同步跟随,没有滞后。
但边界必须说清楚:
| 水面状态 | 表现 |
|---|---|
| 平静 / 微波纹 | 稳定 |
| 泵启停的短时涌动 | 稳定,跟随正常 |
| 薄泡沫 | 通常可穿透 |
| 厚泡沫 / 持续翻滚 | 回波不稳,必须现场实测 |
| 接近镜面的清水 | 目前做不到,见第七节 |
五、难点三:防水——五件事里最"不性感"、却最难的一件
这是全文的核心。
其他技术方案做防水相对简单:整机灌封。把电路、探头一起封在胶里,完事。
光学不行。
光学必须留一个窗口让光出去。于是形成一对硬矛盾:
- 灌封要包住一切
- 光路要露出一块
窗口和壳体之间,就是一条天然的漏水路径。而窗口前面又不能有任何胶——胶会挡光、会雾化、会在温度循环后开裂。
这就是光学液位计真正的门槛。 不是测距算法,不是光学设计,是这个"既要密封、又要透光"的结构。
我们的做法分两步:
- 模组整体灌封——电路和大部分结构封死在胶里。我们用德国品牌的传感器专用灌封胶,流动性与固化应力都按光学器件的要求选型。
- 窗口单独处理——结构上做台阶与遮挡,让水不直接冲到窗口面;窗口与壳体的界面单独密封,不依赖灌封胶。
这两步听着简单,实际调了很久。灌封胶的流动性、固化收缩、胶与窗口的界面张力,任何一项没处理好:
- 要么漏水(IP67 过不了)
- 要么胶爬到窗口上(光路废掉)
- 要么温度循环几次后界面开裂(现场失效)
这就是为什么很多团队能做出一台样机,但做不成产品。
这里还有一个连带问题:光学窗口一旦封死,就不可维修。所以灌封前必须 100% 检验,出厂后再出问题只能整机更换。这直接决定了制造工艺和成本结构。
六、难点四:传播路径干扰——收窄光束只能解决一半
现象:井壁、爬梯、管线、脚手架都在光路旁边。读数会跳、会卡在某个固定值、会突然归零。
为什么难:固体的反射率远高于水面。一堵水泥井壁的回波,可能比水面强几十倍。光束只要擦到一点,回波里就混进一个"假水面"。
两层解法:
第一层:光学收窄
视场角越小,光斑越细。我们用 1.5°(全角):
| 距离 | 2 m | 4 m | 6 m | 8 m |
|---|---|---|---|---|
| 光斑直径 | 5.2 cm | 10.5 cm | 15.7 cm | 21.0 cm |
作为对比,常见的超声波波束在 8°~15°:4 米处光斑就有 56 cm,比井径还宽。
第二层:算法筛选
收窄只能减少擦碰,不能消除。剩下的靠两件事:
- 多区回波:一次测量取多个区的回波,判断哪个是水面、哪个是井壁
- 时序一致性:结合前后几次测量,区分"水位真的变了"和"有东西挡了一下"
第二层是真正花时间的地方。因为井里的干扰物不是静止的:水位在变、漂浮物在动、检修时还会有临时脚手架。
现在的边界:
| 情况 | 表现 |
|---|---|
| 井壁近、有爬梯管线 | 可稳定工作(实测:紧邻格栅的 6 米池) |
| 探头正下方有横杆 | 需调整安装位置 |
| 搅拌器、持续运动的机械 | 需评估,可能误判 |
七、难点五:清水——最难的一关,我们还没过
前面四条是"难但能解"。这一条不一样——我们目前还没解决。
现象:清水水面接近理想镜面。激光打上去,绝大部分能量按入射角反射走,回到探头的部分弱到几乎测不出来。
这跟直觉相反:水越干净,越难测。
污水、含悬浮物的水、有薄泡沫的水面,因为水里有散射体,回波反而更强更稳。所以我们的产品在窨井、集水井、污水池里表现好,到了清水池就吃力。
行业里有人已经过了这关。ABB 的 LLT100 能在清水条件下稳定工作,这是他们多年积累的结果。我们还在攻。
写这一段不是为了自我批评,是因为客户一定会拿清水来试。与其让人家试完觉得我们虚标,不如提前说清楚:
清水场景,我们现在不推荐;等解决了再讲。
这一条也解释了为什么"激光液位计"这个品类整体进展慢:
前面四关是工程问题,第五关是物理问题。水面越接近理想镜面,可用的回波就越少——这不是调参能补的。
八、把五关合起来看:选型边界
适合
- 井径小于 400 mm,井壁离探头很近
- 需要毫米级精度,且必须非接触
- 电池供电、功耗预算只有微安级
- 安装空间受限,整机塞不进立管
- 介质是污水、含悬浮物、有漂浮物的水面
暂不推荐
- 清水池、饮用水、接近镜面的平静水面——这一关我们还没过,正在攻关
- 持续强蒸汽、高浓度粉尘(选雷达)
- 厚泡沫、持续翻滚的水面(需实测评估)
- 清水深罐、预算优先(投入式更划算)
九、十条自查清单
拿现场条件对一遍,能过 7 条以上再考虑激光:
- 井径或池宽 ≥ 150 mm?
- 探头到最高水位的距离 ≥ 0.1 m(盲区之外)?
- 最高水位到最低水位的落差在量程内?
- 井壁、爬梯离光路 ≥ 光斑半径?
- 介质是污水 / 含悬浮物,不是清水?
- 没有持续翻滚的厚泡沫?
- 没有持续强蒸汽?
- 探头能垂直安装(倾斜 < 2°)?
- 供电和输出方式明确(5–24 V / 3.4–4.2 V,RS-485 / 4–20 mA)?
- 现场能定期擦拭窗口(半年一次即可)?
十、常见问题
Q:激光液位计能测清水吗?
目前我们不推荐。清水水面接近镜面,回波极弱;我们的方案更适合污水、窨井、含悬浮物的水面。清水能力还在攻关——ABB 的 LLT100 已经能做到,我们还在追。
Q:水面有泡沫能测吗?
薄而稳定的泡沫通常可以穿透;厚泡沫或持续翻滚的水面会持续测到泡沫表面。
Q:为什么不用超声波?为什么不用投入式?
超声波的波束宽(常见 8°~15°),在 300 mm 宽的井里,井壁回波往往比水面还强,读数就会跳。激光 1.5° 视场在 4 米处光斑仅 10.5 cm,避得开井壁。此外,絮状物质对超声影响极大。除上述场景外,超声也是成熟方案。
投入式目前在各种场景应用也很多。尤其是农村窨井,泵站。这也是我们关注较多的应用。在这类场合中,除投入式没有更好选择。但问题在于:泵站分散,投入式维护周期又偏短,显著增加维护成本;安装时还需要额外用安装管把探头固定住,土建和施工成本都跟着上去。投入式在液体中,安装,拆卸都不如非接触液位。
Q:视场角越小,是不是测得更远?
不是。视场角只决定光束张开速度,测程由激光功率、目标反射率和算法决定。窄视场解决的是抗干扰,不是测距。
Q:窗口脏了怎么办?
一般场景半年擦一次即可。井下湿度大时可加遮挡结构;强污染场景需要评估是否改用非光学方案。
Q:整机防水到什么等级?
IP67(整机密封:壳体、视窗、线缆出口)。光学窗口是单独密封的,不依赖灌封胶。
十一、最后
"市面上很少见"这件事,容易被理解成"这东西不成熟"。
实际情况是:它在测距上原理最优,却在液位这个场景里,被水这个目标卡住了。
要同时解决五个互相牵制的问题——光学要透光、结构要密封、光束要窄、算法要能分辨真假回波、水面要能返回足够的光。
这五个问题,我们用了一年:前四个解决了,第五个还在攻。
写出来,是希望下一个想做这件事的人,少走一点弯路。
本文数据来自公司内部测试与客户现场连续监测,客户名称按要求匿名处理。